


Gedetailleerde uitleg van de drie belangrijkste controlepunten van servo-, stepper- en frequentieconversie!
Het perifere bewegingsbesturingsgedeelte van industriële robots omvat hoofdzakelijk drie delen: servobesturing, stappenbesturing en frequentieconversiebesturing. Laten we deze controlepunten één voor één beantwoorden.
servo-besturing
1, Het werkingsprincipe van AC-servomotoren
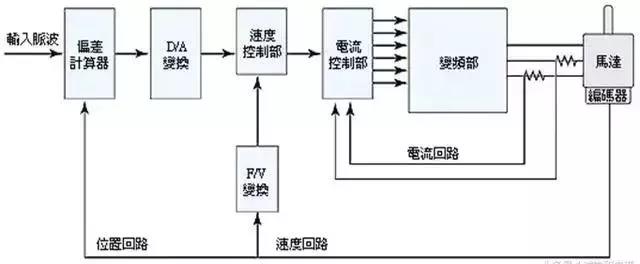
De rotor in de servomotor is een permanente magneet en de U/V/W driefasige elektriciteit die door de driver wordt bestuurd, vormt een elektromagnetisch veld. De rotor roteert onder invloed van dit magnetische veld. Tegelijkertijd stuurt de ingebouwde encoder van de motor een signaal terug naar de bestuurder, en vergelijkt de bestuurder de feedbackwaarde met de doelwaarde om de rotatiehoek van de rotor aan te passen. De nauwkeurigheid van een servomotor wordt bepaald door de nauwkeurigheid van de encoder (aantal lijnen).
2, Samenstelling en classificatie van servosystemen
Samenstelling:
Een servosysteem is een algemene term voor besturingssystemen die positie en hoek als stuurvariabelen gebruiken. Systemen die verband houden met positie en hoek, zoals snelheid, hoeksnelheid, versnelling en kracht, zijn ook opgenomen in het servosysteem.
Classificatie:
1. Ingedeeld naar besturingsstructuur: open en gesloten lus.
2. Ingedeeld op aandrijfcomponenten:
A. Servosysteem met stappenmotor.
B. DC-motorservosysteem.
C. AC-motorservosysteem.
3, de kenmerken van servomotoren (AC)
1 Hoge positioneringsnauwkeurigheid, gewone servomotoren kunnen 0.036 graden bereiken
2 Snelle responstijd.
3 De bediening is handig en flexibel en het besturingssysteem is eenvoudig te implementeren.
4 Er zijn veel modellen beschikbaar en er kunnen verschillende typen worden geselecteerd op basis van verschillende toepassingsomgevingen.
5 Zorg voor volledige gesloten-luscontrole, die de bedrijfsstatus tijdig kan bewaken en passende aanpassingen en wijzigingen kan aanbrengen.
4, servosysteemstructuur
5, Selectiestappen voor servobesturing
1. Bepaal mechanische specificaties, belasting, stijfheid en andere parameters.
2. Bevestig de actieparameters, zoals bewegingssnelheid, slag, acceleratie- en vertragingstijd, cyclus, nauwkeurigheid, enz.
3. Selecteer de traagheid van de motor, de traagheid van de belasting, de traagheid van de conversie van de motoras en de traagheid van de rotor.
4. Selecteer de rotatiesnelheid van de motor.
5. Selecteer het nominale koppel van de motor. Belastingskoppel, acceleratie- en vertragingskoppel, onmiddellijk maximumkoppel en feitelijk koppel.
6. Selecteer de mechanische positieresolutie van de motor.
7. Selecteer het motormodel op basis van het bovenstaande.
6, Toepassing van servobesturing

Stappencontrole
1, Het werkingsprincipe van stappenmotoren
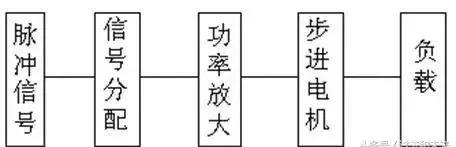
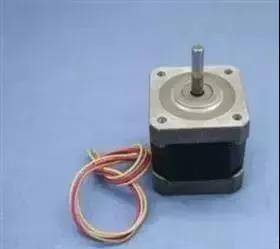
Een stappenmotor is een actuator die elektrische pulsen omzet in hoekverplaatsing. Wanneer de stappenmotor een pulssignaal ontvangt, drijft deze de stappenmotor aan om een vaste hoek ("staphoek" genoemd) in de ingestelde richting te draaien, en de rotatie ervan verloopt stap voor stap onder een vaste hoek. De hoekverplaatsing kan worden geregeld door het aantal pulsen te regelen om een nauwkeurige positionering te bereiken; Tegelijkertijd kunnen de snelheid en versnelling van de motorrotatie worden geregeld door de pulsfrequentie te regelen, waardoor het doel van snelheidsregeling wordt bereikt. Stappenmotoren kunnen worden gebruikt als een speciaal type motor voor besturingsdoeleinden, en worden veel gebruikt in verschillende open-lusregelingen vanwege hun kenmerk dat ze geen geaccumuleerde fouten bevatten (nauwkeurigheid van 100%).
2, Classificatie van stappenmotoren
De veelgebruikte stappenmotoren omvatten nu reactieve stappenmotoren (VR), stappenmotoren met permanente magneet (PM), hybride stappenmotoren (HB) en enkelfasige stappenmotoren.
Stappenmotoren met permanente magneet zijn over het algemeen tweefasig, met een klein koppel en volume, en een staphoek van doorgaans 7,5 graden of 15 graden;
Reactieve stappenmotoren zijn over het algemeen driefasig en kunnen een hoog koppel bereiken. De stappenhoek is over het algemeen 1,5 graden, maar zowel geluid als trillingen zijn aanzienlijk. Het magnetische rotorcircuit van een reactieve stappenmotor is gemaakt van zacht magnetisch materiaal en er zijn meerfasige excitatiewikkelingen op de stator, die koppel genereren door gebruik te maken van veranderingen in de magnetische geleidbaarheid.
Hybride stappenmotor verwijst naar een combinatie van de voordelen van permanente magneet- en reactieve motoren. Het is verdeeld in twee fasen en vijf fasen: de staphoek van de twee fasen is doorgaans 1,8 graden, terwijl de staphoek van de vijf fasen doorgaans 0,72 graden bedraagt. Dit type stappenmotor wordt het meest gebruikt.
3, stappenmotorsysteem
1. Terminologie voor statische indicatoren van stappenmotoren
A. Fasenummer: Het aantal paren excitatiespoelen die verschillende N- en S-magneetvelden genereren. Gewoonlijk weergegeven door mb Beat count: het aantal pulsen of de geleidende toestand dat nodig is om een periodieke verandering in het magnetische veld te voltooien, wordt weergegeven door n, of verwijst naar het aantal pulsen dat nodig is om de motor over een tandsteekhoek te laten roteren.
C. Staphoek: overeenkomend met een pulssignaal, wordt de hoek van de rotatie van de motorrotor verschoven θ Represent.
D. Positioneringskoppel: het blokkeerkoppel van de motorrotor zelf wanneer de motor niet is ingeschakeld (veroorzaakt door harmonischen in de tandvorm van het magnetische veld en mechanische fouten).
e. Statisch koppel: Het blokkeerkoppel van de motoras wanneer de motor niet draait onder de nominale statische elektrische actie.
2. Dynamische indicatoren en terminologie van stappenmotoren
A. Staphoeknauwkeurigheid: De fout tussen de werkelijke waarde en de theoretische waarde van de staphoek voor elke omwenteling van de stappenmotor.
B. Stapverlies: Het aantal stappen dat de motor tijdens bedrijf zet, wat niet gelijk is aan het theoretische aantal stappen. Het wordt een verliezende stap genoemd.
C. Verkeerde uitlijningshoek: de hoek waaronder de rotortandas is verschoven ten opzichte van de statortandas.
D. Maximale nullaststartfrequentie: De maximale frequentie waarbij een motor direct zonder belasting kan starten onder een bepaalde aandrijfvorm, spanning en nominale stroom.
e. Maximale nullastbedrijfsfrequentie: de maximale snelheidsfrequentie van de motor zonder belasting onder een bepaalde aandrijfvorm, spanning en nominale stroom.
F. Frequentiekarakteristiek van het bedrijfskoppel: De curve van de relatie tussen het uitgangskoppel en de frequentie gemeten door de motor tijdens bedrijf onder bepaalde testomstandigheden wordt de frequentiekarakteristiek van het bedrijfskoppel genoemd.
4, stappenmotorselectie
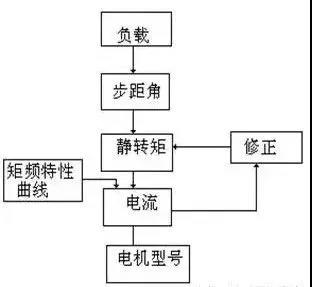
1. Keuze van de staphoek: De staphoek van de motor hangt af van de vereisten voor belastingnauwkeurigheid.
2. Selectie van statisch koppel: De selectie van statisch koppel is gebaseerd op de werkbelasting van de motor. Over het algemeen moet het statische koppel binnen 2-3 maal de wrijvingsbelasting liggen.
3. Stroomkeuze: vanwege verschillende stroomparameters variëren de bedrijfskarakteristieken sterk. De stroom van de motor kan worden bepaald op basis van de koppelfrequentiekarakteristiek.
5, Enkele kenmerken van stappenmotoren
1. De nauwkeurigheid van een algemene stappenmotor bedraagt 3-5% van de staphoek en accumuleert niet.
De maximaal toegestane temperatuur op het oppervlak van een stappenmotor ligt doorgaans boven de 130 graden Celsius.
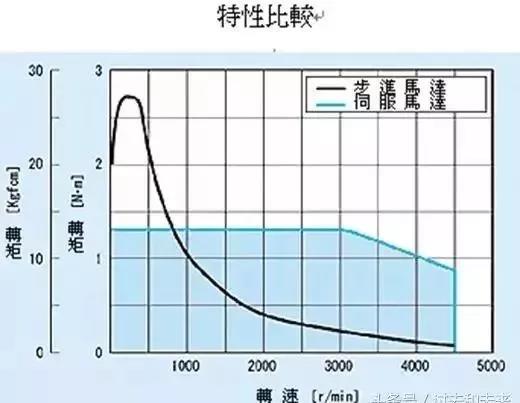
Het koppel van de stappenmotor neemt af naarmate de snelheid toeneemt.
4. De stappenmotor kan normaal werken bij lage snelheden, maar als hij een bepaalde snelheid overschrijdt, kan hij niet starten en gaat hij gepaard met een fluitend geluid.
5. Stappenmotoren moeten worden gebruikt in situaties met lage snelheden - de snelheid mag niet hoger zijn dan 1000 omwentelingen per minuut.

VI Vergelijking van prestaties tussen twee soorten motoren
1. Verschillende regelnauwkeurigheid
De staphoek van de vijffasige hybride stappenmotor is doorgaans {{0}},72 graden en 0,36 graden. De regelnauwkeurigheid van de AC-servomotor wordt gegarandeerd door de roterende encoder aan de achterkant van de motoras. Voor de motor met een standaard encoder met 2500 lijnen is het pulsequivalent 360 graden /10000=0.036 graden, en de nauwkeurigheid van de servomotor is hoger dan die van de stappenmotor.
2. Verschillende laagfrequente kenmerken
Stappenmotoren zijn gevoelig voor laagfrequente trillingen bij lage snelheden. De AC-servomotor loopt zeer soepel en er is geen trilling, zelfs niet bij lage snelheden.
3. Verschillende overbelastingsmogelijkheden
Stappenmotoren hebben over het algemeen geen overbelastbaarheid. AC-servomotoren hebben een sterke overbelastingscapaciteit.
4. Verschillende operationele prestaties
De besturing van de stappenmotor is open-lusregeling. Als de startfrequentie te hoog is of de belasting te groot is, is het gemakkelijk om stapverlies of rotorblokkering te veroorzaken. Als de snelheid bij het stoppen te hoog is, is het gemakkelijk om door te schieten. Het AC-servoaandrijfsysteem is een gesloten lusbesturing en de bestuurder kan rechtstreeks het feedbacksignaal van de motor-encoder bemonsteren. De interne structuur van de positie- en snelheidslussen veroorzaakt over het algemeen geen stapverlies of doorschieten van de stappenmotor, en de regelprestaties zijn betrouwbaarder.
5. Verschillende snelheidsreactieprestaties
Het duurt 200-400 milliseconden voordat een stappenmotor accelereert van rust- naar werksnelheid (meestal enkele honderden omwentelingen per minuut). De acceleratieprestaties van het AC-servosysteem zijn goed. Als we de Panasonic MSMA 400W AC-servomotor als voorbeeld nemen, duurt het slechts een paar milliseconden om van statisch naar de nominale snelheid van 3000 RPM te accelereren, en kan deze worden gebruikt in controlesituaties die een snelle start-stop vereisen
6. Verschillende koppelfrequentiekarakteristieken
Het uitgangskoppel van de stappenmotor neemt af met toenemende snelheid en neemt sterk af bij hogere snelheden. De AC-servomotor levert een constant koppel.
Samenvattend presteren AC-servosystemen op veel prestatieaspecten beter dan stappenmotoren. Maar in sommige situaties met weinig vraag worden stappenmotoren vaak gebruikt als uitvoerende motoren. Daarom moeten bij het ontwerpproces van het besturingssysteem meerdere factoren, zoals besturingsvereisten en kosten, uitgebreid in overweging worden genomen, en moeten geschikte besturingsmotoren worden geselecteerd.
Variabele frequentieregeling
1, Inleiding tot algemene motoren
De driefasige AC-motor met eekhoornkooi is het meest voorkomende type inductiemotor en de structuur en kenmerken zijn als volgt:
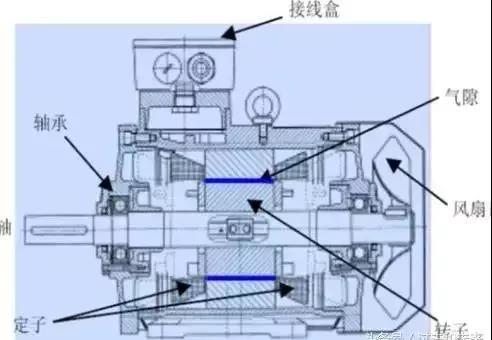
感应电机的构造示意图
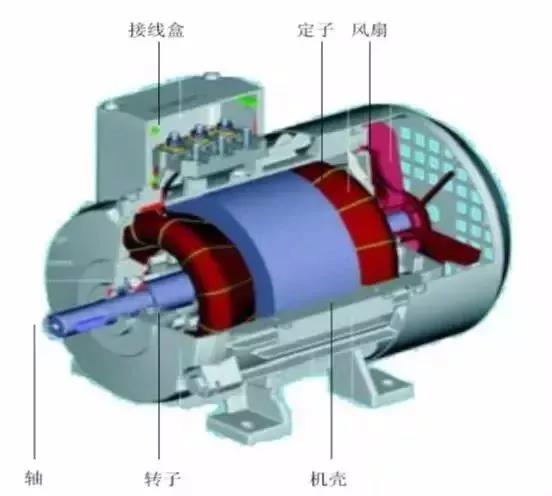
Schematisch diagram van motorconstructie
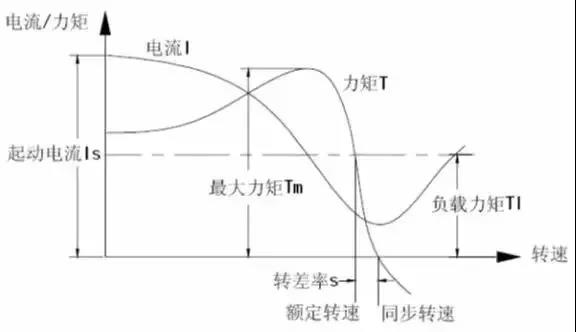
2, Principes en samenstelling van frequentieomvormers
Een frequentieomvormer is een besturingsapparaat dat de snelheid van een AC-motor eenvoudig en vrij kan wijzigen. De methode om de snelheid van de AC-motor te wijzigen is als volgt.
De frequentieomvormer bereikt snelheidsregeling door de frequentie van de AC-motorvoeding te wijzigen:
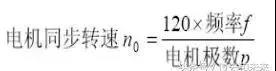
变频器的构成如下:
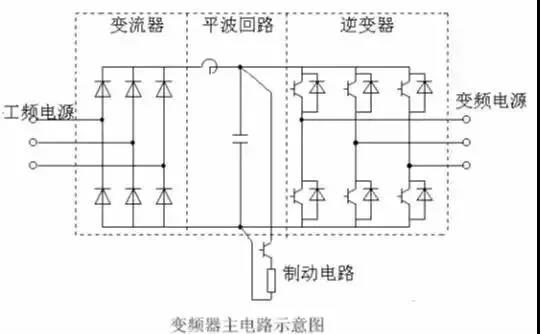
1. Omvormer (gelijkrichter)
De diodebruggelijkrichter wordt veel gebruikt, zoals weergegeven in figuur 1, die de netfrequentievoeding omzet in een gelijkstroomvoeding. Twee sets transistoromvormers kunnen ook worden gebruikt om een omkeerbare omvormer te vormen, die regeneratief kan werken vanwege de omkeerbare vermogensrichting.
2. Platte golfcircuit
In de gelijkgerichte gelijkspanning van de gelijkrichter bevindt zich een pulserende spanning van 6 maal de frequentie van de voeding, en de pulserende stroom gegenereerd door de omvormer veroorzaakt ook veranderingen in de gelijkspanning. Om spanningsschommelingen te onderdrukken, worden inductoren en condensatoren gebruikt om pulserende spanning (stroom) te absorberen. Als de capaciteit van het apparaat klein is en er een marge is in de componenten bestaande uit de voeding en het hoofdcircuit, kan de inductie worden weggelaten en kan een eenvoudig vlakgolfcircuit worden gebruikt.
3. Omvormer
In tegenstelling tot gelijkrichters zetten omvormers gelijkstroom op de vereiste frequentie om in wisselstroom, waardoor zes schakelapparaten gedurende een vooraf bepaalde tijd kunnen geleiden en uitschakelen, wat resulteert in een 3-fase-wisselstroomuitgang.
4. Remcircuit
Wanneer een asynchrone motor wordt gebruikt in het regeneratieve remgebied (met een negatieve slipsnelheid), wordt de regeneratieve energie opgeslagen in de vlakke golfcircuitcondensator, waardoor de gelijkspanning toeneemt. Over het algemeen is de energie die wordt verzameld door de traagheid van een mechanisch systeem (inclusief een elektromotor) groter dan de energie die wordt opgeslagen door een condensator. Wanneer snel remmen vereist is, kan een omkeerbare omvormer worden gebruikt om feedback te geven aan de voeding of om een remcircuit (schakelaar en weerstand) op te zetten om het regeneratieve vermogen te verbruiken, om te voorkomen dat de gelijkstroomcircuitspanning stijgt.
3, Het toepassingsdoel en het doel van frequentieomvormers
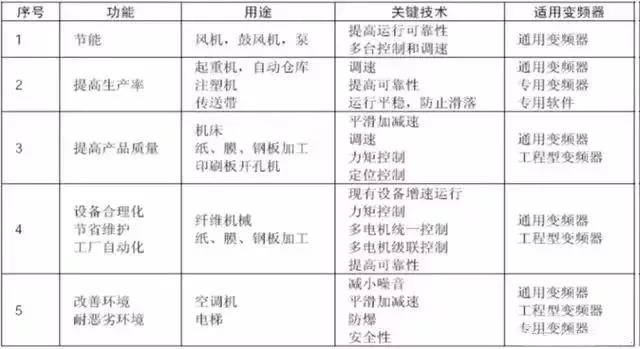
De aandrijving met variabele snelheid, bestaande uit een frequentieomvormer en een AC-motor, wordt een frequentieomvormeraandrijving genoemd en heeft de volgende functionele doeleinden. Er kunnen onderling correlaties bestaan, maar er is eigenlijk geen duidelijke classificatie. Deze tabel is alleen ter referentie.
No


