


Nauwkeurige gereedschapuitlijningsmethode voor CNC-draaibanken!
Dit artikel is heel praktisch. Ten eerste introduceert het het principe en de methode voor het uitlijnen van gereedschappen die vaak worden gebruikt in CNC-draaibanken; Vervolgens werden vier handmatige proefsnij- en gereedschapsuitlijningsmethoden voor het Huazhong Century Star CNC-draaisysteem geïntroduceerd; Om de nauwkeurigheid van de gereedschapsuitlijning te verbeteren, werd een automatische proefsnijmethode ontworpen die werd bestuurd door een programma, gebaseerd op het idee van "automatisch proefsnijden → meten → foutcompensatie", en werden vier nauwkeurige methoden voor het uitlijnen van gereedschap samengevat en geïntroduceerd.
Het principe en de gereedschapsuitlijning van proefsnijden op CNC-draaibanken
Een diepgaand begrip van het gereedschapsuitlijningsprincipe van CNC-draaibanken is van leidend belang voor operators om een duidelijke mentaliteit voor gereedschapuitlijning te behouden, gereedschapsuitlijningsoperaties vakkundig onder de knie te krijgen en nieuwe methoden voor gereedschapuitlijning voor te stellen. De essentie van gereedschapsuitlijning is het bepalen van de positie van de programmaoorsprong van het werkstukcoördinatensysteem dat verandert bij het programmeren in een uniek machinecoördinatensysteem. De hoofdtaak van gereedschapsuitlijning is het verkrijgen van de coördinaten van de werktuigmachine van het startpunt van het referentiegereedschapsprogramma en het bepalen van de gereedschapsoffset van het niet-referentiegereedschap ten opzichte van het referentiegereedschap.
In dit artikel wordt de volgende afspraak gemaakt om het principe en het idee van de proefsnijmethode voor gereedschapsuitlijning uit te leggen: gebruik van het Huazhong Century Star leertype draaisysteem HNC-21T (versienummer van de applicatiesoftware 5.30); Stel het werkstukcoördinatensysteem in met behulp van de opdracht G92, met het midden van het rechter kopvlak van het werkstuk als programmaoorsprong; Diameterprogrammering, de werkstukcoördinaten van het programmastartpunt H zijn (100, 50); Er zijn vier messen op de gereedschapshouder geïnstalleerd: het eerste mes is een ruwdraaimes met een buitencirkel van 90 graden, het tweede referentiemes is een fijndraaimes met een buitencirkel van 90 graden, het derde mes is een snijmes en het vierde mes is een driehoekig draadmes van 60 graden (alle voorbeelden die in de hele tekst worden genoemd, zijn hetzelfde).
Zoals weergegeven in Figuur 1, wordt het referentiegereedschap uitgelijnd volgens het idee van "handmatig snijden van de buitenste cirkel en het eindvlak van het werkstuk, het registreren van de X- en Z-machinecoördinaten van het proefsnijpunt A weergegeven op de CRT, en vervolgens naar buiten duwen de machinecoördinaten van de programmaoorsprong O, en tenslotte de machinecoördinaten van de programmaoorsprong H.". Volgens de relatie tussen de coördinaten van de werktuigmachine van punt A en punt O: XO=XA - Φ d. ZO=ZA, de machinecoördinaat van programmaoorsprong O kan worden afgeleid. Gebaseerd op de werkstukcoördinaten van H ten opzichte van punt O als (100,50), worden de werktuigmachinecoördinaten van punt H uiteindelijk als volgt afgeleid: XH=100- Φ d. ZH=ZA+50. Het zo opgebouwde werkstukcoördinatensysteem is gebaseerd op de positie van de referentiegereedschapspunt.
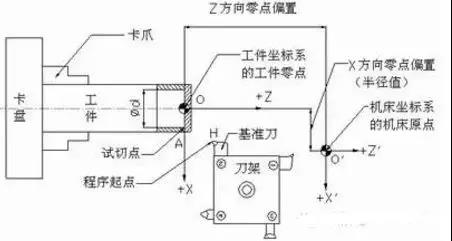
Figuur 1 Schematisch diagram van handmatig proefsnijden en gereedschapsuitlijning
Zoals weergegeven in Figuur 2, als gevolg van de verschillende verlengingen en posities van elke gereedschapshouder in de X- en Z-richting, wordt, wanneer het niet-referentiegereedschap naar de bewerkingspositie wordt gedraaid, de gereedschapspuntpositie B verschoven ten opzichte van punt A, en de Het eerder vastgestelde werkstukcoördinatensysteem is niet langer van toepassing. Bovendien zal elk gereedschap tijdens het gebruik ook een verschillende mate van slijtage ervaren, dus de gereedschapsafwijking en slijtagewaarde van elk gereedschap moeten worden gecompenseerd. Het basisprincipe voor het verkrijgen van de offset van elk gereedschap is dat elk gereedschap wordt uitgelijnd met een bepaald referentiepunt op het werkstuk (zoals punt A of punt O in Figuur 1). Vanwege de verschillende machinecoördinaten die op CRT worden weergegeven, worden de machinecoördinaten van het niet-referentiegereedschap op dat punt handmatig berekend of afgetrokken van de machinecoördinaten van het referentiegereedschap op hetzelfde punt door middel van systeemsoftwareberekeningen om de gereedschapsoffset van elk niet-referentiegereedschap te verkrijgen. referentie hulpmiddel.
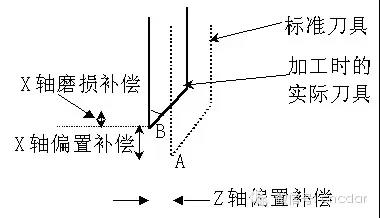
Figuur 2 Gereedschapsafwijking en slijtagecompensatie
Vanwege verschillende factoren is de nauwkeurigheid van de handmatige uitlijning van het proefsnijgereedschap zeer beperkt, en deze fase van het uitlijnen van het gereedschap wordt ruwe gereedschapsuitlijning genoemd. Om nauwkeurigere resultaten te verkrijgen, zoals weergegeven in Figuur 3, is een eenvoudig automatisch proefsnijprogramma ontworpen binnen het bewerkingstolerantiebereik van het onderdeel vóór verwerking. Door het idee van "automatisch proefsnijden → meten → foutcompensatie" worden de startpositie van het benchmarktoolprogramma en de gereedschapsoffset van het niet-benchmarktool herhaaldelijk aangepast, zodat de fout tussen de programmaverwerkingsinstructiewaarde en de daadwerkelijke meting waarde voldoet aan de nauwkeurigheidseisen. Deze fase van gereedschapsuitlijning wordt nauwkeurige gereedschapsuitlijning genoemd.
Aangezien het garanderen dat het startpunt van het referentiegereedschapsprogramma zich in een precieze positie bevindt een voorwaarde is voor het verkrijgen van een nauwkeurige niet-referentiegereedschapsoffset, wordt eerstgenoemde doorgaans gecorrigeerd voordat laatstgenoemde wordt gecorrigeerd.
Rekening houdend met de uitlijning van het gereedschap in deze twee fasen, is het basisproces van de proefsnijmethode als volgt: handmatig proefsnijden met een referentiegereedschap om de gereedschapscoördinaten van het referentiepunt voor de uitlijning van het gereedschap te verkrijgen → handmatig berekenen of automatisch verkrijgen van de gereedschapscorrectie van elk niet-referentiegereedschap → het referentiegereedschap bevindt zich ongeveer op de startpositie van het programma → het referentiegereedschap wordt aangepast met behulp van het proefsnijprogramma, en na het meten van de maat wordt de gereedschapshouder stap voor stap verplaatst of MDI-methode voor foutcompensatie, Corrigeer de positie van het startpunt van het programma → Roep herhaaldelijk het proefzaagprogramma op voor het niet-referentiegereedschap en corrigeer de gereedschapscorrectie op basis van de originele gereedschapscorrectie → Het referentiegereedschap blijft op de nauwkeurig startpunt van het programma.
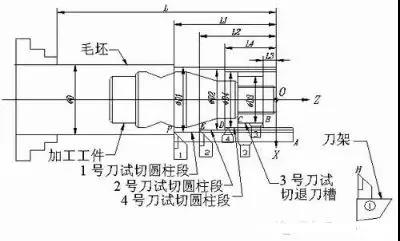
Figuur 3 Schematisch diagram van proefsnijden met meerdere messen en uitlijning van het gereedschap
Samenvatting van twee ruwe mesuitlijningsmethoden
Het voorbereidende werk voor het uitlijnen van het gereedschap is hetzelfde voor elk van de volgende methoden: Druk op de F2-toets onder het systeem-MDI-functiesubmenu om de tabel met gereedschapsafwijkingen te openen; Gebruik de toetsen ▲ en om de blauwe lichtbalk voor elk mes naar de overeenkomstige gereedschapscorrectiepositie te verplaatsen en druk op de F5-toets; Wijzig de X- en Z-offsetgegevens voor gereedschapsoffsetnummers # 0000, # 0001, # 0002, # 0003 en # 0004 naar nul en druk vervolgens op de F5-toets.
1. Selecteer het referentiegereedschap als standaardgereedschap en stel automatisch de gereedschapscorrectiemethode in
Zoals weergegeven in afbeeldingen 1 en 4 zijn de stappen voor het uitlijnen van het gereedschap als volgt:
1) Gebruik de toetsen ▲ en om de blauwe, heldere balk te verplaatsen zodat deze uitgelijnd wordt met de gereedschapsafwijking nr. 0002-positie van het 2e referentiegereedschap. Druk op de F5-toets om het tweede gereedschap in te stellen als het standaardgereedschap, waarna de rij verandert in een rode, heldere balk.
2) Gebruik een referentiemes om het rechter uiteinde van het werkstuk te snijden en noteer de Z-machinecoördinaat van het snijpunt A; Probeer de buitenste cirkel van het werkstuk te zagen, noteer de X-machinecoördinaat van punt A, stop de machine na het terugtrekken van het gereedschap en meet de buitendiameter van het gesneden assegment Φ D.
3) Het benchmarkmes keert terug naar punt A via "jog+step" volgens de geregistreerde waarde, en voert de kolommen proefsnijdiameter en proefsnijlengte afzonderlijk in de gereedschapsafwijkingstabel in, Φ D en nul.
4) Trek het gereedschap terug, selecteer een ander gereedschapsnummer dan het referentiegereedschap en wijzig het gereedschap handmatig. Lijn de gereedschapspunten van elk niet-referentiegereedschap uit met punt A via een "jog+step"-methode terwijl u de spil draait, en voer ze vervolgens in de kolom voor de proefsnijdiameter en de kolom voor de proefsnijlengte in van het overeenkomstige gereedschapsafwijkingsgetal Φ D en nul , worden de gereedschapsafwijkingen van elk niet-referentiegereedschap automatisch weergegeven in de X- en Z-offsetkolommen.
5) Nadat het benchmarkmes terugkeert naar punt A, voert MDI "G91 G00/of G01 X [100]"- Φ D] Z50 uit, plaats het op de startpositie van het programma.
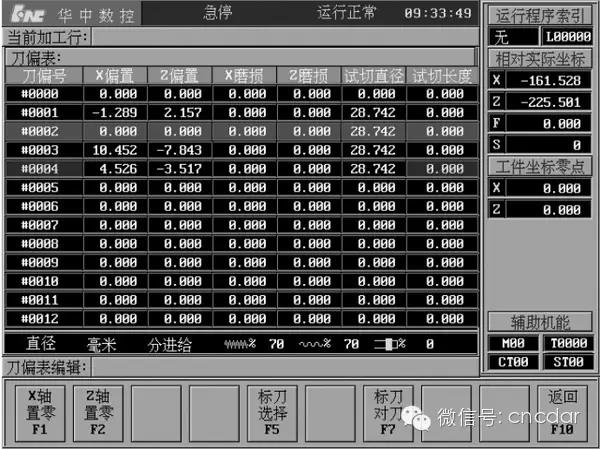
Figuur 4: Schematisch diagram van de automatische instelling van de gereedschapscorrectie voor benchmarkmessen
2. Stel de coördinaat van het referentiegereedschap in op nul op het referentiepunt voor de uitlijning van het gereedschap, en geef automatisch de gereedschapscorrectiemethode weer
Zoals weergegeven in afbeeldingen 1 en 5 zijn de stappen voor het uitlijnen van het gereedschap als volgt:
1) Hetzelfde als stap (2) hierboven.
2) Het referentiemes keert terug naar het proefsnijpunt A via een "jog+step"-methode volgens de geregistreerde waarde.
3) Druk op F1 naar "nul X-as" en F2 naar "nul Z-as" op de interface in Figuur 4, en de "relatieve werkelijke coördinaten" weergegeven op de CRT zullen zijn (0,{{7 }}).
4) Wijzig handmatig het niet-referentiegereedschap om de punt ervan visueel uit te lijnen met punt A. Op dit punt is de waarde van "ten opzichte van werkelijke coördinaten" weergegeven op de CRT de gereedschapsoffset van het gereedschap ten opzichte van het referentiegereedschap. Gebruik de toetsen ▲ en om de blauwe, heldere balk naar het gereedschapscorrectienummer van het niet-referentiegereedschap te verplaatsen, noteer het en voer het in op de overeenkomstige positie.
5) Hetzelfde als stap (5) hierboven.

Figuur 5 Schematische weergave van de automatische weergave van de gereedschapscorrectie op de nulcoördinaat van het gereedschapsreferentiepunt voor het referentiegereedschap
Proefsnijden met 3 meerdere messen van de buitenste cirkelvormige assegmenten, handmatig berekend om de gereedschapsoffsetmethode te verkrijgen
Zoals weergegeven in Afbeelding 6 lijnt het systeem de gereedschappen 1, 2 en 4 handmatig uit, snijdt een stap-as, registreert de machinecoördinaten van de snij-eindpunten van elk gereedschap (zoals weergegeven in de punten F, E en D in Afbeelding 6), en meet de diameter en lengte van elk segment. Vervang snijblad nr. 3, maak een achterste groef, lijn de rechterpunt van het snijblad uit met het gereedschap, noteer de coördinaten van punt B en meet de positie weergegeven in het diagram Φ D3 en L3. Na het verkrijgen van de bovenstaande gegevens kan, op basis van de coördinaattoenamerelatie tussen de F-, E-, D- en B-punten die overeenkomen met elk gereedschap en de programmaoorsprong O, worden bepaald dat de machinecoördinaat van de programmaoorsprong van het referentiegereedschap is (X2)- Φ D2+100, Z2-L2+50); Bovendien kunnen de coördinaten van de machinegereedschappen die overeenkomen met de programmaoorsprong voor elk niet-referentiegereedschap worden afgeleid en kan de gereedschapsoffset worden verkregen door handmatige berekening. De berekeningsmethode wordt weergegeven in Tabel 1 en de geregistreerde en berekende waarden kunnen in de overeenkomstige ruimtes worden ingevuld. Opgemerkt moet worden dat de proefzaaglengte verwijst naar de gerichte afstand in de Z-richting tussen het nulpunt van de werkstukcoördinaat en het eindpunt van de proefzaagsnede, en wordt bepaald in de positieve en negatieve richting volgens de richting van de coördinaatas.

Figuur 6 Schematisch diagram van handmatig proefsnijden met meerdere messen

Tabel 1 Berekeningstabel voor gereedschapsafwijking van niet-referentiemessen
Het proefsnijproces van deze methode is eenvoudig, waardoor de stap van het visueel uitlijnen van de proefsnijpunten wordt geëlimineerd, maar de gereedschapscorrectie moet handmatig worden berekend. Als de berekeningstabel met de berekeningsformule wordt afgedrukt en de waarden in de overeenkomstige velden voor de berekening worden ingevuld, kan de gereedschapscorrectie snel worden berekend.
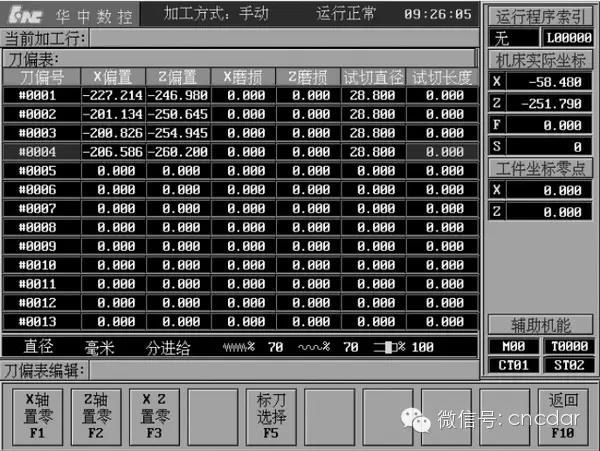
Figuur 7: Schematisch diagram van automatische gereedschapsuitlijning in het CNC-systeem van Century Star draaien
4e-eeuws sterdraaiend CNC-systeem, automatische uitlijningsmethode met meerdere gereedschappen
De bovenstaande mesuitlijningsmethoden zijn allemaal relatieve mesafwijkingsmethoden. HNC-21T heeft parameterinstellingen en systeemfoutopsporing ondergaan door professioneel personeel, en gebruikers kunnen ook kiezen voor de "absolute gereedschapsafwijkingsmethode" voor gereedschapsuitlijning. De absolute gereedschapsafwijkingsmethode wijkt enigszins af van de relatieve gereedschapsafwijkingsmethode die hierboven is vermeld bij het programmeren van bewerkingen. Het is niet nodig om het werkstukcoördinatensysteem met G92 of G54 vast te leggen, noch om de gereedschapscorrectie te annuleren. Zie bijvoorbeeld programma O1005. De stappen voor het uitlijnen van het gereedschap zijn als volgt: nadat het systeem terugkeert naar nul, zoals weergegeven in Figuur 6, wordt elk gereedschap handmatig in een cilindrisch gedeelte gesneden. Na het meten van de diameter en de lengteafmetingen wordt de proefsnijdiameter die overeenkomt met het gereedschapsoffsetnummer ingevuld in de kolom voor de proefsnijlengte, zoals weergegeven in Figuur 7. Gebaseerd op het principe beschreven in "Proefsnijden met meerdere gereedschappen van buitenste cirkelvormige assegmenten, handmatig berekening van de gereedschapsoffsetmethode", kan de systeemsoftware automatisch de machinecoördinaten van de programmaoorsprong voor elk gereedschap berekenen, waardoor het doel van automatische mesuitlijning wordt bereikt. Deze mesuitlijnmethode is de snelste en bijzonder geschikt voor industriële productie.
Samenvatting van 5 nauwkeurige mesuitlijningsmethoden
Het algemene idee voor de fase van nauwkeurige gereedschapsuitlijning is "automatisch proefsnijden → meten → foutcompensatie". Er zijn twee soorten foutcompensatie: voor de MDI-bediening van het referentiegereedschap of voor de compensatie van de programmastartpositie van de stapsgewijs bewegende gereedschapshouder; Compenseer voor niet-referentiegereedschappen de gereedschapsafwijking of slijtagewaarde. Om verwarring bij het opnemen te voorkomen, ontwerpt u een tabel zoals weergegeven in Tabel 2 om numerieke waarden vast te leggen en te berekenen.
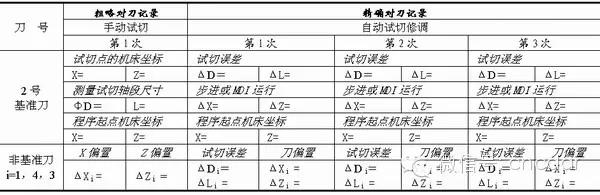
Tabel 2 Proefsnijmethode Mesinstellingsrecord (eenheid: mm)
1. Nadat u de startpositie van het correctieprogramma voor de benchmarktool hebt gecorrigeerd, past u de biasmethode van elke niet-benchmarktool afzonderlijk aan
Zoals weergegeven in Afbeelding 3 zijn de stappen voor het uitlijnen van het gereedschap als volgt:
1) Het referentiegereedschap bevindt zich op de startpositie van het programma na een ruwe uitlijning van het gereedschap, en de offset van elk niet-referentiegereedschap wordt ingevoerd in de overeenkomstige positie in de gereedschapsafwijkingstabel.
2) Oproepverwerking Φ D2 × L2's O1000-programma proefversie.
3) Meet de diameter en lengte van het snijassegment, vergelijk deze met de programmaopdrachtwaarde en bereken de fout.
4) Stap voor stap beweging of MDI-bedieningsfoutwaarde, pas de startpositie van het programma aan.
5) Wijzig, afhankelijk van de gemeten afmetingen, dynamisch de onderstreepte commandowaarden in het O1000-programma en sla het programma op. Herhaal stappen (2) en (3) totdat het startpunt van het referentiegereedschapsprogramma binnen het toegestane nauwkeurigheidsbereik is gecorrigeerd. Noteer de coördinaten van de werktuigmachine van het gecorrigeerde startpunt van het programma en zet de coördinaten terug op nul.
6) Roep respectievelijk de programma's O1001 (Mes 1 en 4) en O1002 (Mes 3) op voor proefsnijden en meet de diameter van elke sectie Φ Di en lengte Li (i=1, 4, 3).
7) Voer foutcompensatie uit volgens de methode weergegeven in Tabel 3.
8) Herhaal stappen (6) tot (7) totdat de bewerkingsfout binnen het nauwkeurigheidsbereik ligt en het referentiegereedschap zonder beweging op de startpositie van het programma stopt.

Tabel 3 Voorbeeld van foutcompensatie tussen werkelijke meetafmetingen en programma-instructiewaarden voor automatisch proefsnijden van cilindrische assegmenten (eenheid: mm)
2. Methode om de startpositie van het programma voor elk mes afzonderlijk aan te passen
Het principe van mesuitlijning bij deze methode is dat elk mes zijn programmastartpositie corrigeert, waardoor indirect de uitlijning met dezelfde programmastartpositie wordt gegarandeerd.
Zoals weergegeven in Afbeelding 3 zijn de stappen voor het uitlijnen van het gereedschap als volgt:
1) Referentiegereedschap nr. 2 bevindt zich op de startpositie van het programma na een ruwe uitlijning van het gereedschap, en alle niet-referentiegereedschapsoffsets worden geregistreerd en gewijzigd naar nul.
2) De stappen tot en met (5) zijn hetzelfde als de stappen voor het uitlijnen van gereedschap met hetzelfde serienummer als de eerste nauwkeurige methode voor het uitlijnen van gereedschap.
(6) Vervang het niet-referentiegereedschap afzonderlijk, gebruik de ruwe gereedschapsoffset die is geregistreerd als de relatieve coördinaten van het startpunt van het niet-referentiegereedschapsprogramma, roep het O1000-programma op voor proefsnijden en meet de diameter van elk segment afzonderlijk Φ Compare Di en lengte Li (i=1, 4, 3) met de programma-instructiewaarde om het verschil te bepalen.
(7) Stapsgewijze beweging of MDI-bediening van de gereedschapshouder voor foutcompensatie, pas de programmastartpositie van elk niet-referentiegereedschap afzonderlijk aan.
(8) Herhaal stappen (6) en (7) totdat de posities van de startpunten van elk niet-referentiegereedschapsprogramma binnen het toegestane nauwkeurigheidsbereik liggen.
(9) Neem de relatieve coördinaten die door CRT worden weergegeven als de nieuwe gereedschapscorrectie en voer deze in de X- en Z-correctiekolommen in van het corresponderende gereedschapscorrectienummer in de gereedschapscorrectietabel. Deze methode is eenvoudig en handig, en de gecorrigeerde gereedschapsoffset wordt rechtstreeks verkregen uit de relatieve coördinaten van de machine die op de CRT worden weergegeven, waardoor handmatige rekenfouten worden vermeden en een hoge nauwkeurigheid van de uitlijning van het gereedschap wordt bereikt.
3. Nadat u de startpositie van het benchmarktoolprogramma hebt aangepast, past u tegelijkertijd alle niet-benchmarktoolvooroordelen aan
Deze methode is in principe hetzelfde als de eerste nauwkeurige gereedschapinstelmethode, het enige verschil is dat het programma dat in stap (7) wordt aangeroepen het O1003-programma aanroept dat door drie frezen tegelijkertijd wordt verwerkt (O1004 verwijdert het bewerkingsgedeelte van gereedschap 2 en is het O1003-programma), en de andere stappen zijn hetzelfde.
Zes vier messen gelijktijdig trimmethode
Als de relatieve gereedschapscorrectiemethode wordt gebruikt voor een ruwe gereedschapsuitlijning, voer dan eerst de gereedschapscorrecties van elk verkregen niet-referentiegereedschap in op de corresponderende posities in de gereedschapscorrectietabel, voer het O1004-programma uit, verwerkt door vier gereedschappen, en meet de diameters van elk segment afzonderlijk Φ Di en lengte Li (i=2, 1, 4, 3), bereken de bewerkingsfout. Gebruik voor het referentiemes de MDI-bediening of stapsgewijze beweging om de foutwaarde van de gereedschapshouder te compenseren en de startpositie van het programma aan te passen; Voor niet-referentiegereedschappen wordt enerzijds de gereedschapscorrectie gecorrigeerd op basis van de oorspronkelijke gereedschapscorrectie, en wordt de nieuwe gereedschapscorrectie opnieuw ingevoerd in de X- en Z-correctiekolommen van de gereedschapscorrectietabel; Aan de andere kant moet de bewerkingsfout van het referentiegereedschap ook in de slijtagekolom van deze rij worden ingevuld. Als de absolute gereedschapsafwijkingsmethode wordt gebruikt voor ruwe gereedschapsuitlijning, roep dan het O1005-programma aan voor proefsnijden en compenseer de bewerkingsfouten van elk gereedschap in de slijtagekolom die overeenkomt met het gereedschapsafwijkingsnummer.


